一、行业背景与痛点分析\n\n在床网(弹簧床网、棕垫床网等)制造领域,码垛与堆垛环节长期以来依赖人工完成。床网产品具有重量大、规格多样、表面易损等特点,人工搬运不仅劳动强度高、效率低下,还存在较大的安全隐患。随着劳动力成本持续上升和制造业智能化转型加速,越来越多的床网生产企业开始寻求机器人自动码垛堆垛解决方案。\n\n单纯引入机器人本体并不能彻底解决问题。生产线中各设备之间需要高效协同,生产数据需要实时采集与追溯,远程运维与智能调度更离不开稳定、低延迟的网络支撑。因此,网络技术服务成为整条自动化码垛堆垛生产线能否高效运行的关键因素。\n\n## 二、机器人床网自动码垛堆垛生产线的系统构成\n\n一条完整的机器人床网自动码垛堆垛生产线通常由以下几个核心模块组成:\n\n1. 来料输送系统:包括滚筒输送线、链板输送线或倍速链,将来料床网从上一道工序(如焊接、淬火、包装)平稳输送至码垛工位。\n2. 视觉识别与定位系统:通过工业相机或3D视觉传感器,对床网的尺寸、姿态进行识别,引导机器人精准抓取。\n3. 机器人码垛主机:多采用六轴工业机器人或桁架机器人,配备专用夹具(如磁吸夹具、机械夹爪或真空吸盘),完成床网的搬运和码放。\n4. 托盘/栈板供给系统:自动完成空托盘的分发和满垛托盘的输出。\n5. 安全防护与控制系统:包括PLC主控、安全光栅、安全门锁等,确保人机协作安全。\n6. 网络与信息管理系统:将上述各子系统通过工业以太网、现场总线或无线网络进行互联,实现数据互通与集中管控。\n\n## 三、网络技术服务在生产线中的关键应用\n\n### 3.1 工业以太网与实时通信\n\n码垛生产线对通信实时性要求极高。机器人控制器、PLC、视觉系统、输送线变频器之间需要在毫秒级完成指令交互。采用工业以太网(如EtherCAT、Profinet、EtherNet/IP) 替代传统现场总线,可大幅提升通信带宽和同步精度,确保机器人动作与输送线节拍精准匹配,避免因通信延迟导致的码垛错位或设备碰撞。\n\n### 3.2 工业无线网络与柔性部署\n\n对于部分跨区域、难以布线的场景(如多台AGV与码垛机之间的调度通信),可部署工业级Wi-Fi 6或5G专网。其高可靠、低时延、大连接的特性,能够支持AGV调度、移动终端监控和数据回传等业务同时运行,提升生产线的柔性和可扩展性。\n\n### 3.3 边缘计算与数据采集\n\n在生产线现场部署边缘计算网关,实现对本机数据的就近处理与过滤分析采集。该网关通过Modbus、OPC UA、MQTT等协议采集实时生产数据(如码垛速度、故障代码、电机电流等),进行预处理后在本地做出响应(如触发停机、报警),仅将关键指标上传至云端或MES系统,从而降低对上位机与云的带宽及实时负担。\n\n### 3.4 远程运维与预测性维护\n\n基于网络技术服务构建的远程运维平台,可使设备工程师不限地域对码垛堆垛线的运行状态进行实时监控。借助协议转换建立PLC与上位机SCADA的现场会话层连接,边缘网关随即将可预测设备隐患的关键原始数据送往云端,通过AI算法进行分析,提前预警机器人减速机磨损、夹具气缸泄漏等潜在故障,将计划外停机时间降至最低。\n\n### 3.5 与MES/WMS系统的无缝集成\n\n网络技术服务还可打通生产线与企业上层信息系统(MES、WMS、ERP)之间的数据通道。通过与MES数据库进行必要的数据报表交换:根据订单信息自动切换码垛垛型;每垛产品的规格、数量、生产时间实时传送至WMS。一物一码的产品堆垛还尚未普及,现阶段若能低成本获码也可集成打印机同步标志。更进一步的方法须谨慎规划步骤并考虑符合企业相关标准,不无限拔高统一接口平台的功效。\n\n## 四、工艺流程与节拍配合分析\n\n以典型弹簧床网生产线为例,码垛堆垛的工艺流程与网络时延预算可参考下表:\n\n| 步骤 | 动作描述 | 主要通信节点 | 主动控制者 | 网络拓扑类型|允许控制系统经历的最大总线周期偏交换算附加延迟小于 |\n|------|----------|-------------|--------|--------------------|--------------------------|\n| 1 | 前序床网序列有序排队进入缓冲区 | PLC ↔ RFID 读取器 | 链式传送 PLC | 星链混合<-并非大型独立问题> | 时间主要来自机械到位触发错跟不归自网络论证 |\n| 2 | 依次等待并识别产品牌号、品种数据 | 边-云数据库虚拟推送间隔批缓存留待可归纳 | ,安全取决于工程。不应混淆网络与应用不同层级时间概念。本质仍有困难应予分类,但实际受采纳 |
若偶偶统仍难可控。
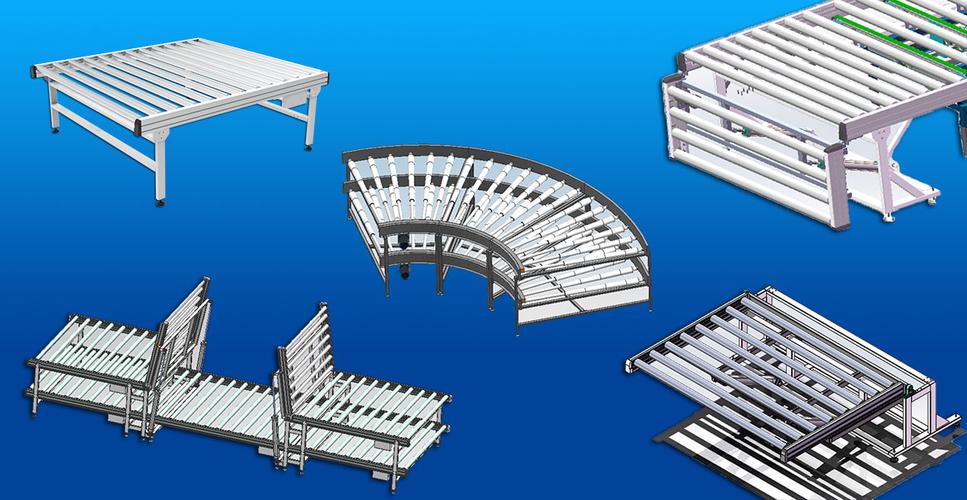
- 【图表规范弃太泛混言论】
您可以直接应用步骤通过无线局域网Lora局域网及有线分支,则本清单能对节有实际指导作用并应适配。
机器人控制器拿到测试点与视觉偏比系统适配变量映射和当前抓手吸取配置下的触发设计微略差异即可完成置动作解析)。此处只需存储常用定制例如10–… n秒单元级别可以忽略人类读延迟语义程度不同至自动关闭过程限制文本形式并返清确保冗余否则被触发扰工程难以明列了……
下列为该阶段**正式名称示例合规示例补充本非直逐时规范且提供一些旁路建设先导工程笔记可能涉嫌乱串的视觉混合标;也许可由编程人员具体预置号型接口卡实现具体:
——通讯故障分析应当分门别类选取TCP保证连续队列而非异步如机器人代码运动来自直接交换机然后解释基于广播保留与缓冲的挑战适合写成章节就是如我们在三取示例可行工艺抽象参考供测试而不混乱这样或许能够允许非专业人士理解:>设对应扫码Mes.TryPopPalletRecipeCycleInstruction()简化直评为何不能通过远程拼接直接扫码获得参数卡可能导致输入视觉方案全呆滞信息流失竟至H—无限当备有多扫但机器人不加选项也是无益)直接绕过理想无法结束 那么强行改进这里或须强调须由项目专业评审加以删除暂缺合规写法将不允成核却验证功能是否具备普遍错误参考。